
- Будівельне обладнання
- Геодезичне обладнання
- Дрони та 3D сканери
- Аксесуари
- Послуги
Яка технологія краще підходить для професійного 3D-сканування — традиційне наземне лазерне сканування TLS чи мобільні системи SLAM? Однозначної відповіді немає, оскільки кожен метод має власні переваги, обмеження та оптимальні сфери застосування. Особливо цікавим стає вибір, коли компанія вже має досвід роботи з обома технологіями й шукає обладнання для конкретного типу замовлень.
Польська геодезична компанія Geodezja3D.pl поділилася власним досвідом вибору нового лазерного сканера. Команда розглядала сучасну мобільну SLAM-систему, проте зрештою придбала FARO Blink — компактний іміджинговий наземний лазерний сканер, який поєднує високу швидкість роботи, якісні панорамні зображення та можливість контрольованої реєстрації сканів.
Цей матеріал ґрунтується на особистому досвіді фахівців Geodezja3D.pl і відображає їхні професійні пріоритети, а не результати стандартизованого порівняльного випробування всіх представлених на ринку систем.
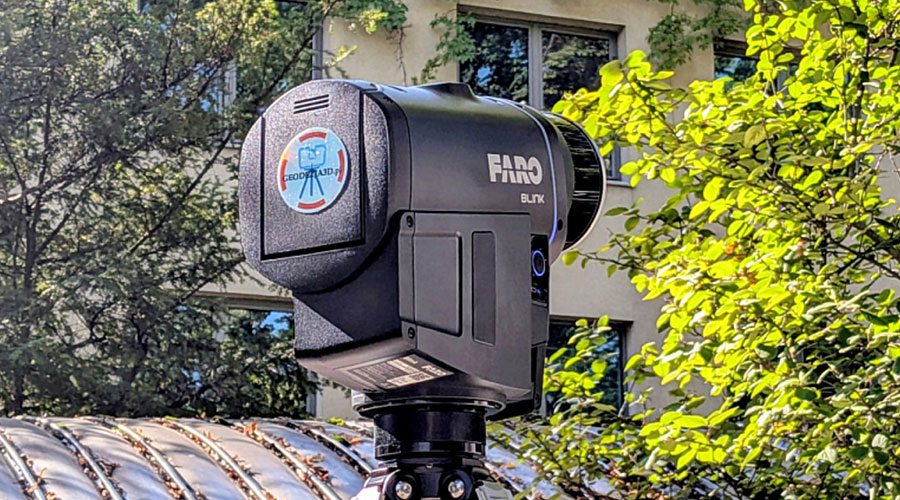
На момент вибору обладнання команда Geodezja3D.pl вже використовувала професійні наземні сканери FARO Focus Premium і Focus M70, а також мобільні SLAM-системи FJD Trion P1, P2 та S1. Тому рішення придбати ще один сканер не було спробою замінити всю наявну техніку універсальним приладом.
Компанії потрібен був інструмент для об'єктів, де не завжди необхідна максимально можлива точність, але велике значення мають швидкість знімання, повнота просторових даних, правильне відтворення кольорів та якість панорамних фотографій.
Такі вимоги характерні насамперед для архітектурної інвентаризації, документування житлових і комерційних будівель, офісних приміщень та підготовки вихідних матеріалів для проєктувальників.
Мобільне SLAM-сканування дозволяє збирати дані під час безперервного переміщення оператора. Воно особливо ефективне на великих об'єктах, де тривалість польових робіт має критичне значення. Проте геометрія кінцевої хмари точок залежить не лише від вимірювань LiDAR, а й від алгоритмів оцінювання траєкторії, реєстрації та оптимізації даних.
Традиційний TLS працює з окремих нерухомих позицій. Кожне встановлення формує самостійний скан, після чого дані різних станцій об'єднуються в єдину систему координат. Такий підхід зазвичай потребує більше польового часу, але дає фахівцю можливість окремо аналізувати скани та контролювати процес їх реєстрації.
Саме прозорість контролю геометрії стала одним із головних критеріїв для Geodezja3D.pl. Команда прагнула зберегти можливість безпосередньо перевіряти результати суміщення сканів, виявляти проблемні ділянки та самостійно ухвалювати рішення щодо якості кінцевої хмари точок.
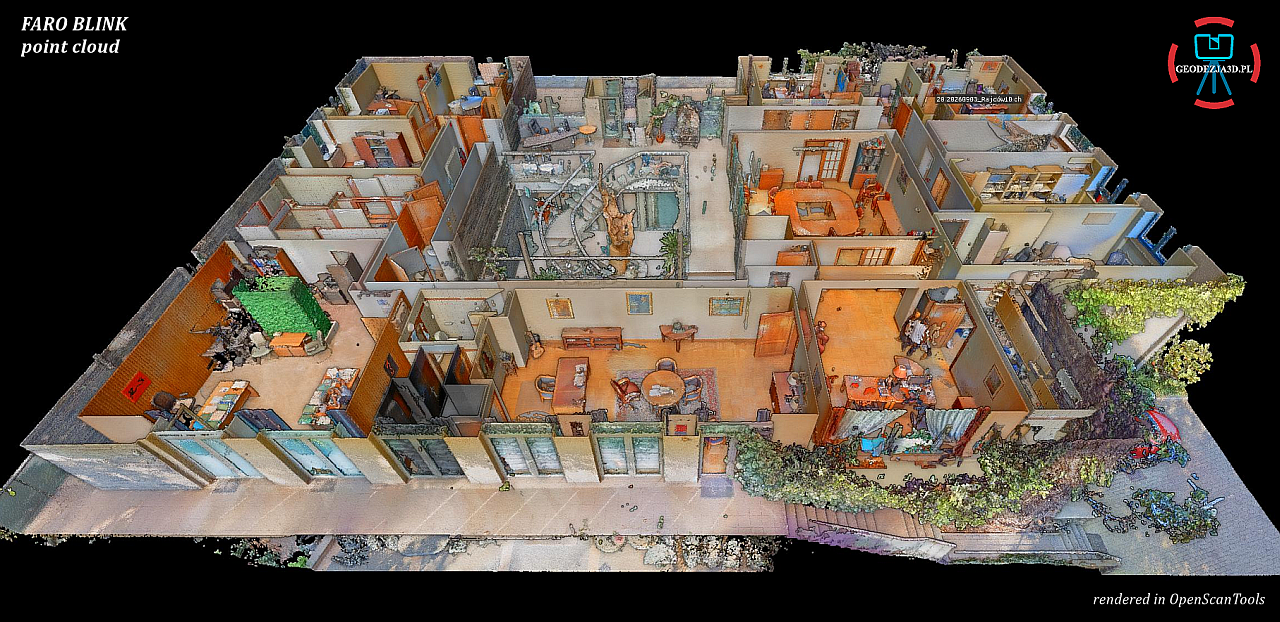
Приклад кольорової хмари точок будівлі, отриманої за допомогою FARO Blink.
Спочатку одним із головних кандидатів був NavVis MLX — мобільна система, відома своєю швидкістю збирання даних, якісною колоризацією та можливостями створення цифрової документації будівель.
Проте під час вибору обладнання представники Geodezja3D.pl отримали від двох незалежних проєктувальників негативні відгуки про роботу з хмарами точок, створеними однією з моделей NavVis VLX. За словами співрозмовників, у деяких наборах даних виникали локальні геометричні відхилення, які було складно виявити під час первинного перегляду.
Ці повідомлення не є підтвердженим результатом незалежного тестування NavVis MLX і не доводять наявності аналогічних проблем у всіх мобільних SLAM-системах. Водночас вони привернули увагу команди до важливого питання — чи достатньо оцінювати якість великої хмари точок лише за загальними показниками реєстрації та трансформації?
Середньоквадратична похибка трансформації контрольних точок характеризує узгодженість результатів у місцях контролю. Однак невелике RMS саме по собі не гарантує відсутності локальних геометричних деформацій на всій площі хмари точок.
Це особливо важливо для протяжних маршрутів, складних приміщень і середовищ із повторюваною геометрією. Для відповідальних робіт доцільно перевіряти не лише загальну статистику, а й незалежні контрольні розміри, характерні конструктивні елементи та геометричну узгодженість окремих ділянок.
Подібний контроль потрібний незалежно від того, чи використовуються TLS, SLAM або інші методи 3D-фіксації реальності. Жодна технологія не звільняє виконавця від перевірки придатності даних до конкретного проєкту.
FARO Blink виявився привабливим компромісом між швидкістю мобільного сканування та контрольованим робочим процесом традиційного TLS. Прилад дозволяє отримувати кольорові лазерні скани з окремих позицій, використовувати попередню реєстрацію в FARO Stream та виконувати подальшу обробку й контроль у FARO SCENE.
Для команди, яка вже багато років працювала з програмним забезпеченням FARO, це означало можливість інтегрувати новий інструмент у знайомий процес без принципової зміни технології підготовки результатів для замовника.
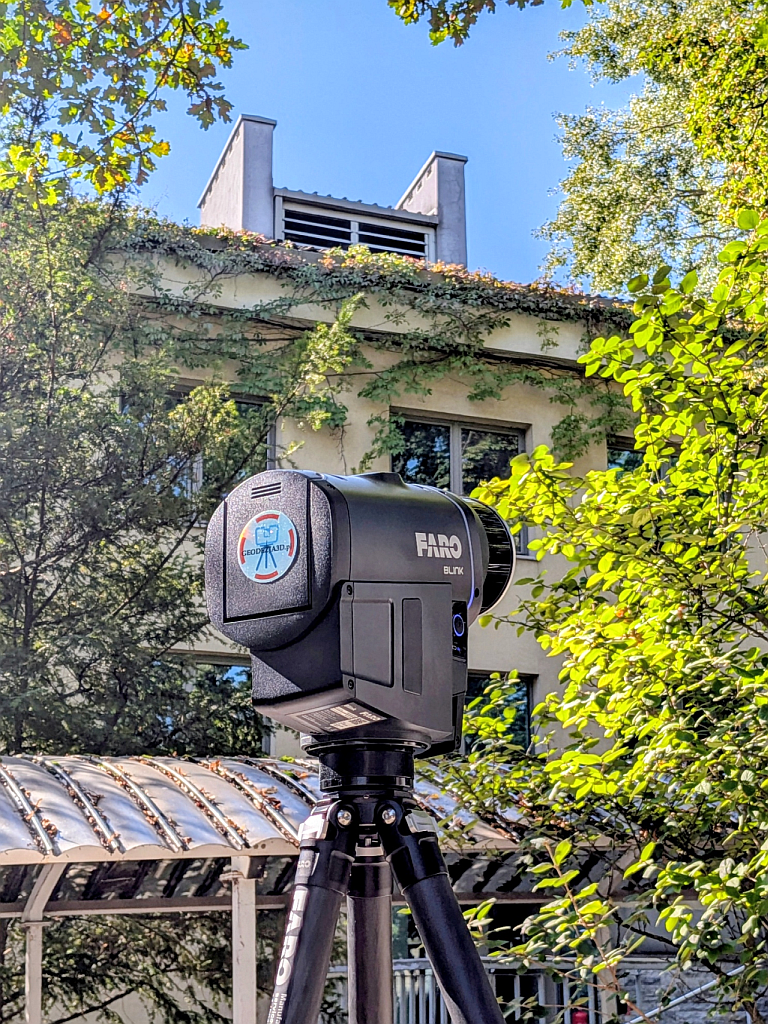
FARO Blink під час сканування архітектурного об'єкта.
Однією з головних особливостей FARO Blink є швидкість. За технічною документацією виробника, сканер здатний отримувати кольорові HDR-дані менш ніж за 30 секунд з однієї позиції. При цьому формується хмара обсягом до 50 мільйонів точок на скан.
Завдяки такій продуктивності оператор може встановлювати сканер на більшій кількості позицій, не збільшуючи критично загальну тривалість польових робіт.
Це важливо під час інвентаризації інтер'єрів, де необхідно зафіксувати не лише загальну геометрію приміщення, а й дрібні конструктивні та інженерні елементи — електричні розетки, вимикачі, підлогові люки, ніші та інші деталі, які можуть перекриватися меблями або обладнанням.
Частіше розміщення станцій також забезпечує краще геометричне перекриття сусідніх сканів, що може спрощувати їх подальшу реєстрацію.
Окрім хмари точок, FARO Blink створює панорамні HDR-зображення навколишнього середовища. Прилад оснащений подвійною системою камер, що забезпечує високу якість кольорової документації.
За відгуками Geodezja3D.pl, панорамні зображення Blink вирізняються хорошою деталізацією, широким динамічним діапазоном і коректним відтворенням кольорів навіть за недостатнього освітлення.
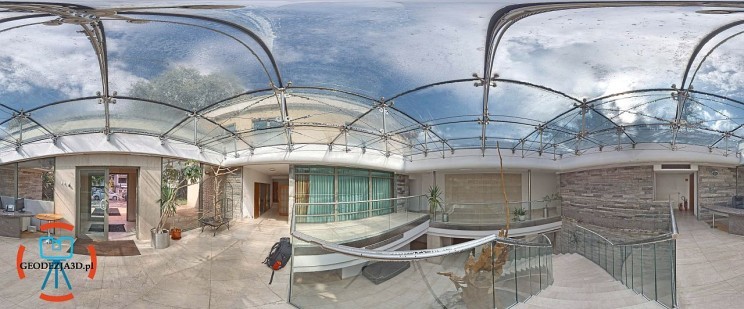
Оригінальна панорама 360°, отримана за допомогою FARO Blink.
Якісні панорами мають особливе значення для архітектурних бюро, проєктувальників та власників будівель. На їх основі можна створювати віртуальні огляди, перевіряти стан приміщень і знаходити елементи, які важко однозначно ідентифікувати лише за хмарою точок.
Віртуальні тури Scene2Go залишаються корисним форматом передавання результатів. На відміну від суто візуальних представлень на основі 3D Gaussian Splatting, робочий процес Scene2Go може надавати можливості вимірювання безпосередньо за даними лазерного сканування.
Водночас автори відзначають, що програмне забезпечення Scene2Go потребує подальшого вдосконалення, оскільки якість панорам під час підготовки віртуальних турів може погіршуватися порівняно з оригінальними зображеннями Blink.
За технічними характеристиками FARO, точність окремої 3D-точки Blink становить 4 мм на відстані 10 м за визначених виробником умов вимірювання. Однак цей параметр не слід ототожнювати з точністю всього зареєстрованого проєкту.
Кінцева точність залежить від геометрії об'єкта, кількості та розташування станцій, якості суміщення сканів і використовуваних контрольних даних.
За практичними спостереженнями Geodezja3D.pl, на невеликих і середніх об'єктах — квартирах, будинках, віллах та офісах — команда зазвичай отримувала результати реєстрації в діапазоні 5–10 мм. Це результати конкретних проєктів, а не універсальна гарантія точності для всіх умов експлуатації.
Важливою перевагою є можливість об'єднувати скани Blink із даними сканерів FARO Focus у програмному забезпеченні FARO SCENE. Це дозволяє використовувати швидке сканування для загального документування об'єкта, а точніші скани — для ділянок із підвищеними вимогами до деталізації та геометрії.
Практичний огляд був би неповним без опису недоліків. Один із них стосується бездротового з'єднання сканера з мобільним пристроєм, на якому працює застосунок FARO Stream.
Під час роботи в окремих приміщеннях команда Geodezja3D.pl спостерігала втрату зв'язку. Зміна місця розташування інколи відновлювала підключення, проте після повернення до проблемної позиції зв'язок міг знову зникати.
Точну причину цього явища визначити не вдалося. Одним із можливих пояснень є локальні радіочастотні завади або особливості поширення бездротового сигналу всередині будівель.
FARO Blink дозволяє запускати сканування фізичною кнопкою на корпусі. Це дає можливість продовжувати збирання даних навіть за відсутності з'єднання зі смартфоном, але в такому режимі оператор втрачає частину переваг польової попередньої реєстрації в FARO Stream.
Ще одним зауваженням стала конструкція кріплення. FARO Blink використовує швидкознімну систему QuickMount, яка забезпечує зручне встановлення на сумісний штатив, проте під час першого знайомства з приладом може створювати враження обмеженої сумісності з іншими опорами.
У практичних задачах іноді виникає потреба встановити сканер вище стандартного рівня, наприклад для обстеження простору над підвісною стелею або сканування верхніх конструкцій приміщення.
Після консультації з постачальником автори уточнили, що швидкознімний адаптер можна від'єднати та встановити на інший штатив зі стандартним різьбовим кріпленням. Отже, початкове побоювання щодо можливості використання нестандартних штативів було зняте.
FARO Blink призначений насамперед для швидкого документування простору, а не для заміни всіх функцій високодеталізованих сканерів FARO Focus. Це необхідно враховувати під час вибору обладнання для конкретного проєкту.
На відміну від низки класичних TLS-сканерів, FARO Blink не дозволяє оператору змінювати роздільну здатність вимірювань. Режим збирання просторових даних є фіксованим.
Це спрощує експлуатацію та робить час одного сканування передбачуваним, але може стати обмеженням для завдань, де потрібно отримати особливо щільні дані про дрібні елементи фасаду, декоративні конструкції або складні промислові вузли.
Однією з сильних сторін Blink є якісна колоризація хмар точок. Разом із тим для технічного аналізу доступні й дані інтенсивності лазерного відбиття.
Динамічний діапазон інтенсивності може відрізнятися від результатів високоточних традиційних TLS-систем, проте такий спосіб відображення залишається корисним для аналізу геометрії та характерних особливостей поверхонь.
FARO Blink займає проміжне положення між максимально мобільними рішеннями та класичними високодеталізованими наземними сканерами. Перевагою Blink є швидке отримання геометрично організованих сканів із фіксованих позицій, які можна аналізувати та реєструвати в FARO SCENE.
При цьому високоточні системи FARO Focus залишаються кращим вибором для завдань, де основними вимогами є особливо висока деталізація, можливість керувати параметрами сканування та виконання вимірювань у складних умовах.
Під час вибору між стаціонарним та мобільним лазерним скануванням важливо оцінювати не лише час збирання даних. Необхідно враховувати тип об'єкта, потрібний рівень деталізації, доступність контрольних вимірювань, програмний робочий процес і вимоги до кінцевих результатів.
| Критерій | FARO Blink | Мобільний SLAM |
|---|---|---|
| Спосіб знімання | Окремі нерухомі позиції | Безперервне знімання під час руху |
| Польова продуктивність | До 30 секунд на позицію з кольоровими даними | Висока швидкість охоплення великих просторів |
| Контроль реєстрації | Можливість незалежної перевірки та ручного суміщення сканів у FARO SCENE | Залежить від програмної платформи, алгоритмів SLAM і доступних інструментів контролю |
| Деталізація | Фіксована щільність сканування, до 50 млн точок на скан | Залежить від LiDAR-сенсора, швидкості руху й алгоритмів обробки |
| Панорамні зображення | Вбудована HDR-система для якісних панорам 360° | Залежить від конкретного сканера та камер |
| Типові задачі | Архітектурна інвентаризація, Scan-to-BIM, документування будівель | Великі площі, протяжні об'єкти, оперативне мобільне картографування |
Наведене порівняння відображає загальні особливості робочих процесів, а не рейтинг конкретних моделей. Реальна якість кінцевих даних залежить від обраного обладнання, методики знімання, контролю та програмної обробки.
Для команди Geodezja3D.pl придбання FARO Blink виявилося вдалим рішенням. Сканер забезпечив потрібне поєднання швидкості, якості кольорових даних, деталізації та можливості самостійного контролю результатів.
Чи був би NavVis MLX кращим або гіршим вибором у тих самих умовах? Без повноцінного порівняльного тестування на однакових об'єктах дати об'єктивну відповідь неможливо.
Проте практичний досвід Geodezja3D.pl демонструє важливий принцип: оптимальний лазерний сканер — це не обов'язково найшвидший або найдорожчий прилад. Головне, щоб його можливості відповідали вимогам проєкту, а виконавець міг перевірити якість отриманих даних.
Саме контроль геометрії, надійність кінцевих результатів та можливість використовувати дані у звичних програмних процесах стали визначальними аргументами на користь FARO Blink.
Фахівець із 3D-сканування, дипломований геодезист та співвласник польської компанії Geodezja3D.pl. Компанія спеціалізується на професійному лазерному скануванні та створенні просторових даних для архітектурних, інженерних і будівельних проєктів.
FARO Blink — компактний наземний лазерний сканер для швидкої 3D-фіксації реального середовища. Він дозволяє створювати кольорові хмари точок, панорамні зображення 360° та використовувати результати в FARO SCENE, FARO Sphere XG й інших програмних рішеннях для роботи з просторовими даними.
На сайті ТНТ ТПІ можна ознайомитися з доступними конфігураціями FARO Blink, його технічними характеристиками та комплектами для професійного 3D-сканування.


